
Миниатюр адымлы двигательләр микроробототехниканың тиз үсеш алган өлкәсендә мөһим компонентларга әйләнде. Бу компакт, төгәл актуаторлар зуррак машиналар эшли алмаган катлаулы мохиттә йөри алырлык кечкенә йөрүче роботлар эшләү мөмкинлеген бирә. Бу мәкаләдә ... карала.миниатюр йөрүче роботларда миниатюр адым моторларын куллану, аларның техник өстенлекләре, дизайн мәсьәләләре, реаль дөнья мисаллары һәм киләчәк потенциалы. Чикләнгән киңлекләрдә төгәл хәрәкәт итүне оптимальләштерү юлы белән, бу моторлар тикшерү, тикшеренү һәм медицина кушымталарында инновацияләрне алга этәрә.
Миниатюр адым моторлары нәрсә ул?
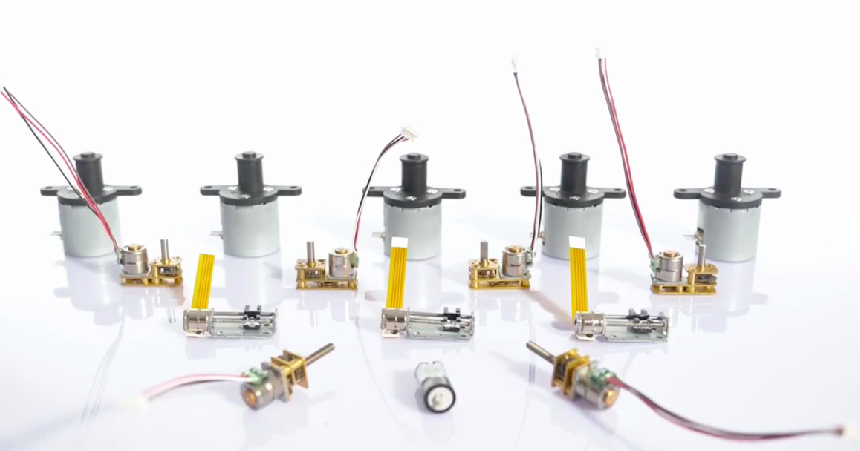
Миниатюр адым моторлары, шулай ук микро адымлы моторлар дип тә атала, алар тулы әйләнешне дискрет адымнарга бүлә торган кечкенә электр моторлары. Өзлексез әйләнешле моторлардан аермалы буларак, алар төгәл адымнар белән хәрәкәт итәләр, бу аларны катлаулы кире элемтә системалары булмаган төгәл позицияләүне таләп итә торган кушымталар өчен идеаль итә.
Миниатюр версияләр өчен типик спецификацияләр түбәндәгеләрне үз эченә ала:
- •Диаметрлары 6-42 мм кадәр кечкенә.
- •Түбән энергия куллану (еш кына берничә ватттан да кимрәк).
- •Югары баскычлы чишелеш, һәр тулы адымны йөзләгән кечерәк адымнарга бүлә торган микро-баскычлау ысуллары белән тагын да яхшыртыла, бу хәрәкәтне шомарак итә.
Робототехникада кулланыла торган гадәти төрләргә даими магнит (PM), үзгәрүчән реактивлык (VR) һәм гибрид конструкцияләр керә. Пьезоэлектрик сызыклы баскыч вариантлары шулай ук кечкенә пакетларда югары көч чыгарулары аркасында ультракомпакт йөрү механизмнары өчен дә популяр.
Миниатюр йөрүче роботларда бу моторлар аякларны артикуляцияләү, дюймлы чымчыклар кебек шуышу яки аерым адымнар белән йөрү өчен кирәкле контрольдә тотылган, өстәмә хәрәкәтләрне тәэмин итә.
Ни өчен миниатюр адым моторлары миниатюр йөрү роботларында бик яхшы эшли
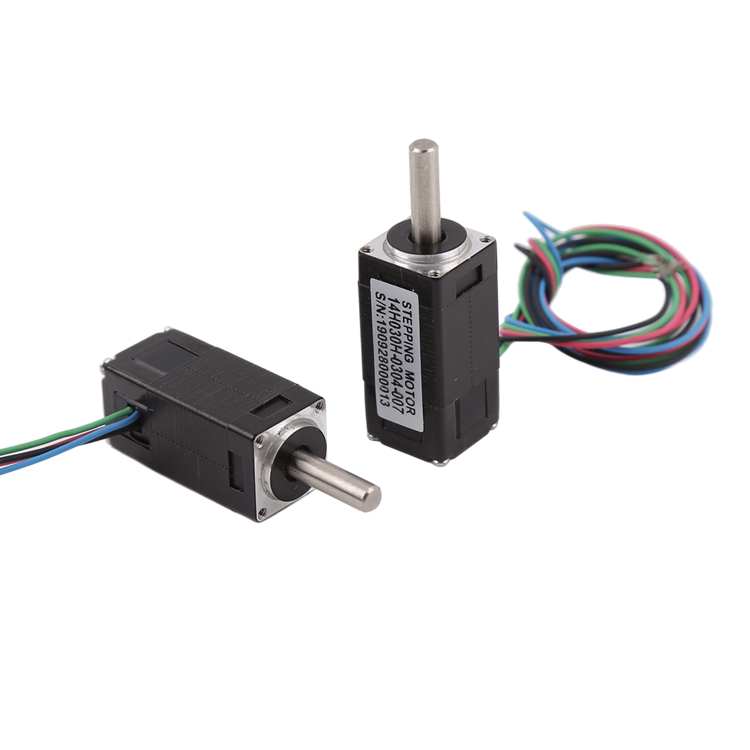
Берничә төп файда китерәминиатюр адым моторлары микромасштаблы аяклы роботлар өчен өстенлекле сайлау:
Алар ачык цикл белән идарә итүнең бик яхшы ысулларын тәкъдим итәләр, микро-баскычлар ярдәмендә субградус яки хәтта нанометр дәрәҗәсендәге позицияләүгә ирешәләр. Бу кечкенә роботларда тотрыклы йөреш өчен бик мөһим, чөнки кечкенә хаталар әйләнеп төшүгә яки туктап калуга китерергә мөмкин.
Аларның кечкенә мәйданы сантиметр яки миллиметр үлчәмле роботларга интеграцияләнергә мөмкинлек бирә, сенсорлар яки батареялар өчен файдалы йөкләнеш сыйдырышлыгын саклый.
Импульс сигналлары аша микроконтроллерлар (мәсәлән, Arduino, Raspberry Pi) белән җиңел бәйләнеш. Күп очракларда энкодерларга ихтыяҗ юк, бу катлаулылыкны һәм чыгымнарны киметә.
Аяк хәрәкәтендә, бигрәк тә тешле җайланмалар белән хәрәкәт иткәндә, ышкылуны җиңү яки кечкенә киртәләргә менү өчен идеаль.
Түбән тибрәнү, микро-баскычлар, тыныч эшләү һәм сәнәгать тикшерүе яки афәт зоналары кебек каты мохиттә ныклык.
DC серволары яки башка җайланмалар белән чагыштырганда, миниатюр адымнар еш кына йөреш вакытында статик тотрыклылык өчен яхшырак тоту моменты һәм позиция төгәллеге бирә.
Миниатюр адым моторлары йөрү механизмнарын ничек эшли
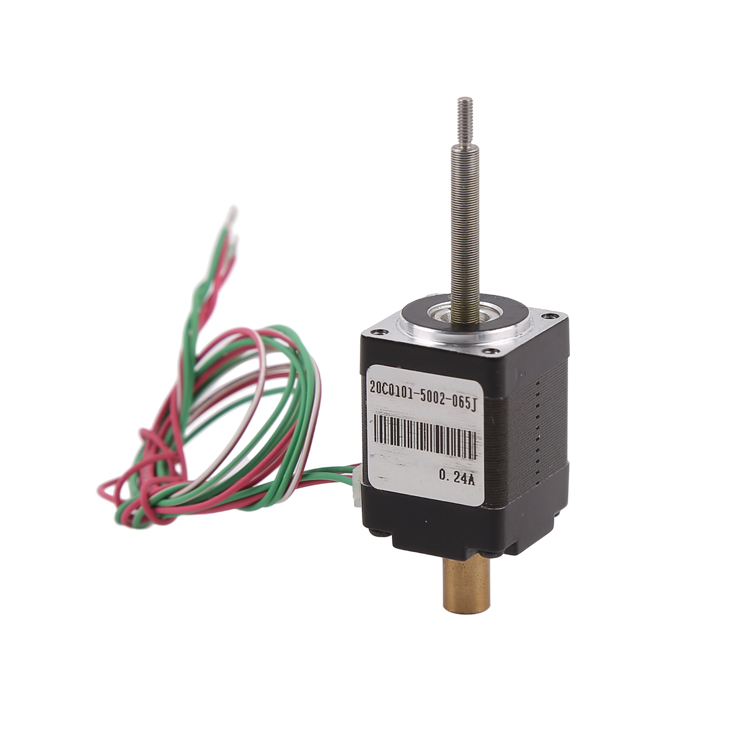
Миниатюр йөрүче роботлар гадәттә биологик хәрәкәтләрне, мәсәлән, дюймлы кортлар кебек шуышуны, дүрт аяклы йөрешне яки ике аяклы адымны кабатлыйлар.Миниатюр адым моторлары аларны туры аяк хәрәкәте яки тоташтыру системалары аша йөртегез.
- · Дюймлы корт яки сызыклы адымнарПьезоэлектрик миниатюр сызыклы адымлы двигательләр алгы/арткы "аякларны" кипрәнгечләр яки колодкалар белән беркетеп, кузов сегментын сузалар һәм кыскарталар. Бу төрле өслекләрдә ышанычлы алга хәрәкәт тудыра.
- · Аяклы дизайннарЯнбаш/тез буыннарындагы моторлар тоташтыру җайланмаларын хәрәкәткә китерә. Мәсәлән, төп детальләрдән (терәкләр, шарнирлар, электромагнит җайланмалар) җыелган модульле "йөрүче моторлар" молекуляр моторларны хәтерләтүче дискрет адымнар ясый.
- · Йөрешне контрольдә тотуПульс секвенирлавы күп аяклы тотрыклылык өчен берничә моторны координацияли. Микро-баскычлар күчүләрне шомалый, резонансны киметә һәм тигез булмаган җирләрдә нәтиҗәлелекне яхшырта.
Микромасштабтагы кыенлыкларга өслек ябышуы, көч тыгызлыгы һәм җитештерү керә. Адымлы моторлар бу проблемаларны югары көч-авырлык нисбәте һәм 3D бастыру яки MEMS процесслары белән туры килүчәнлек ярдәмендә хәл итә.
Чынбарлыктагы мисаллар һәм очракларны өйрәнү
Берничә инновацион проект көчен күрсәтәминиатюр адым моторлары йөрүче микро-роботларда:
- Пьезоэлектрик дюймлы корт роботларыКытай патентларында өслеккә җайлашу өчен сызыклы баскыч моторлары, юнәлеш бирүче рельслар һәм керфекләр белән җиһазландырылган квадрат корпуслы роботлар сурәтләнә. Алар сәнәгать тикшерүе яки эзләү-коткару өчен тар киңлекләрдә өзлексез хәрәкәткә ирешәләр.
- ХӘРӘКӘТЛЕ ҺӘМ ДИСКРЕТЛЫ ҖЫЕЛГАН ЙӨРҮЧЕЛӘР (MIT)Тавыш катушкалары һәм магнит детальләрен кулланучы модульле системалар стеналарга менеп, аска каратып хәрәкәтләнә торган һәм секундына тән озынлыгында югары тизлеккә ирешә торган кечкенә йөреш җайланмаларын булдыра.
- Миллиметрлы масштаблы походларЭлектромагнит сызыклы приводлар яки тешле адымнар 5-6 мм калынлыктагы роботларны көчкә ия итә, алар үз авырлыгыннан күп тапкыр артык йөк күтәрә, авышлыклардан менә һәм киртәләрдән сикерә ала.
- Био-илһам белән эшләнгән һәм ачык чыганаклы дизайннарАчык микроманипуляторлар яки ике аяклы йөрешле йөрешләр кебек проектларда микроннан түбән төгәллек өчен миниатюр адымнар кулланыла, алар хәрәкәткә җайлаша ала.
Интеграция өчен дизайн мәсьәләләре
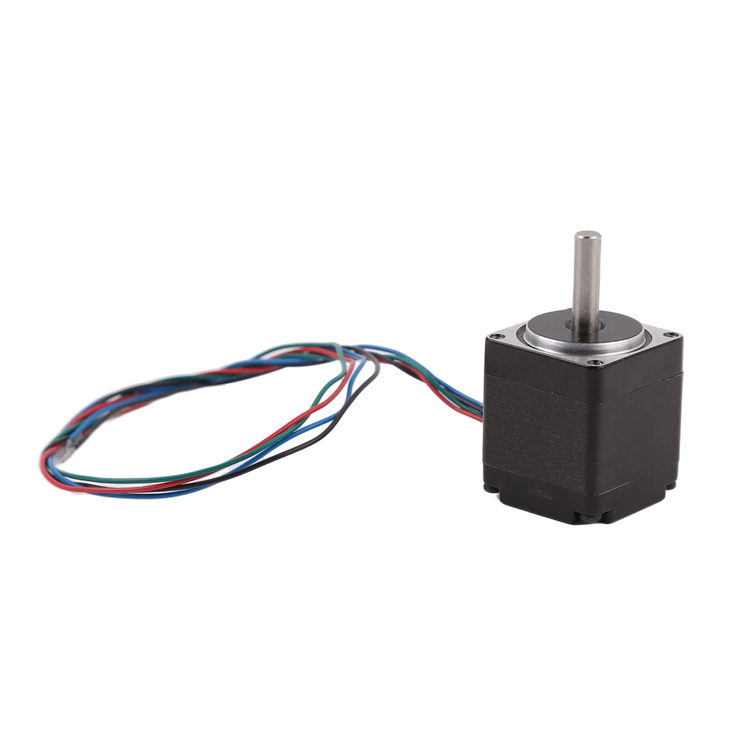
Миниатюр йөрүче роботларны эшләгәндәминиатюр адым моторлары:
Җылылык белән идарә итү һәм тибрәнү изоляциясе адымнарны үтүне булдырмас өчен төп ачкыч булып тора.
Тармаклар буенча кушымталар
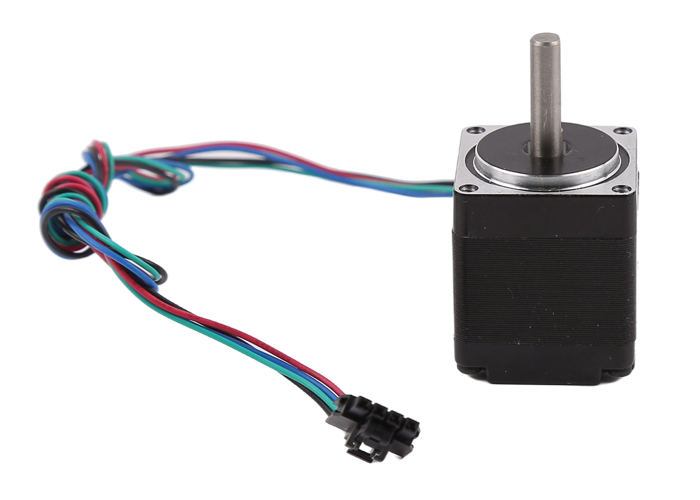
Миниатюр адым моторлары йөрүче микро-роботлар өчен кушымталарны ачыгыз:
- · Сәнәгать инспекциясеСынау өчен двигательләр яки торбалар эчендә шуышып йөрү.
- · Эзләү һәм коткаруЧүп-чар яки куркыныч зоналар буйлап йөрү.
- · Медицина һәм биомедицинаМинималь инвазив җайланмалар яки микрохирургия.
- · Әйләнә-тирә мохитне күзәтүЧикләнгән киңлекләрне өйрәнү яки ерактан мәгълүмат җыю.
- · МикроҗитештерүКечкенә масштабларда төгәл манипуляция һәм җыю.
Кыенлыклар һәм киләчәк тенденцияләре
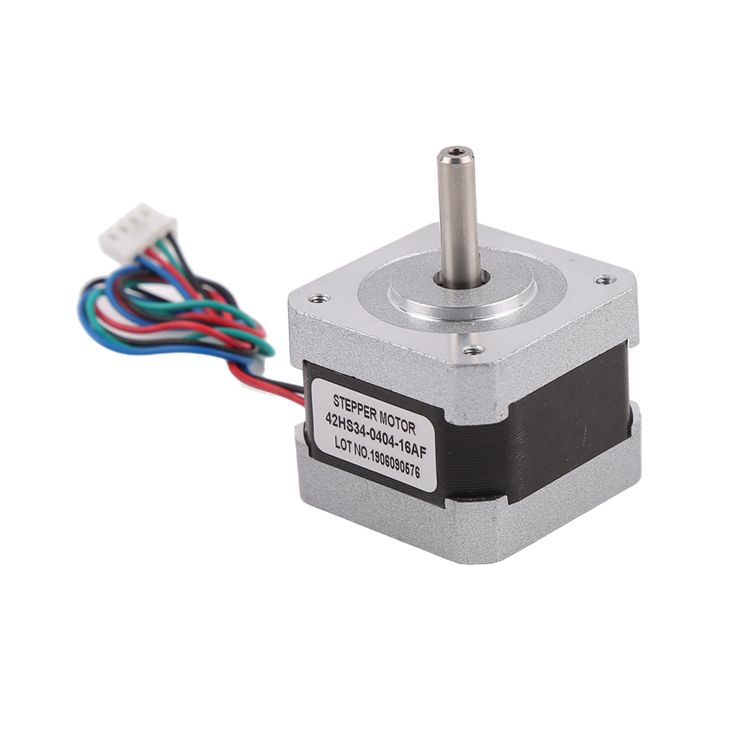
Чикләүләр арасында бик кечкенә масштабларда көч автономиясе, катлаулы җир шартларына җайлашу һәм җитештерү чыгымнары бар. Дәвам итүче тикшеренүләр гибрид актуаторларга, алдынгы материалларга (мәсәлән, форма хәтере өчен эретмәләр һәм адымнар) һәм яхшырак идарә итү алгоритмнарына юнәлтелгән.
Трендлар күпләп җитештерелә торган, электрон рәвештә интеграцияләнгән микро-роботлар (һәр пластинада миллионлаган) һәм био-гибрид системаларга юнәлтелә. Яхшыртылган микро-баскычлар һәм ябык цикл вариантлары эшчәнлекне тагын да яхшыртачак.
Йомгак
...миниатюр йөрүче роботларда миниатюр адым моторларын куллану заманча микроробототехниканың нигез ташын тәшкил итә. Аларның төгәллеге, компактлыгы һәм идарә ителүчәнлеге чикләнгән мохиткә керү мөмкинлеген арттыра, төрле секторларда үзгәртеп кору йогынтысын вәгъдә итә. Технологияләр алга киткән саен, бу кечкенә җайланмалар акыллырак һәм җитезрәк микромашиналар эшләвен дәвам итәчәк.
Бу өлкәне өйрәнүче инженерлар һәм тикшеренүчеләр югары сыйфатлы миниатюр адым моторларының ышанычлы тәэмин итүчеләренә өстенлек бирергә һәм модульле конструкцияләр белән эксперимент ясарга тиеш. Микромасштабтагы локомотивның киләчәге алга таба адым ясауда - берьюлы бер төгәл адым ясауда.
Бастырып чыгару вакыты: 2026 елның 10 июле